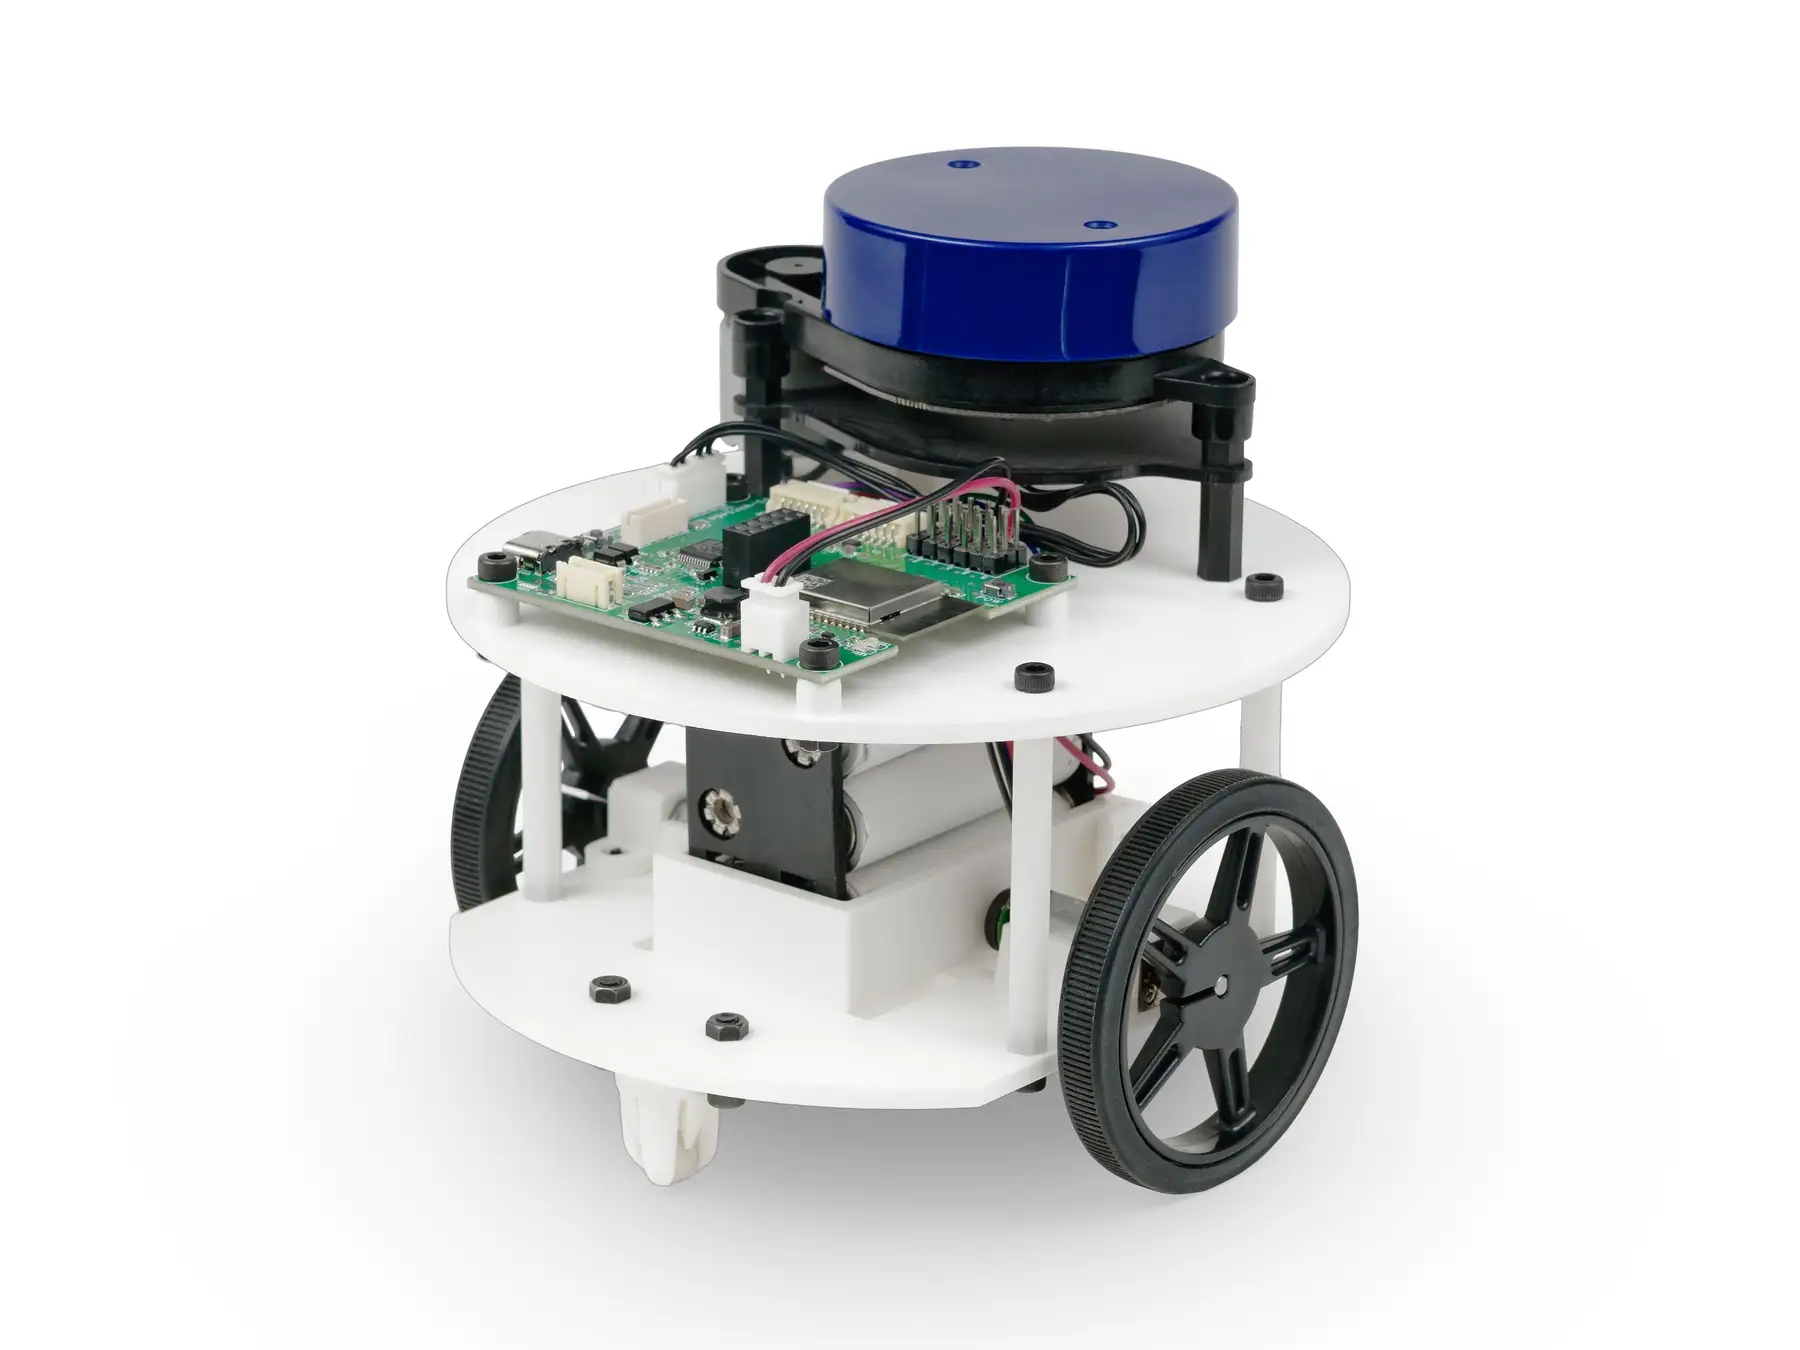
ヴイストン株式会社(以下、ヴイストン)は、LiDARを標準搭載した学習用小型ロボット「ライトローバー E32」を発売する。卓上でSLAM(自己位置推定と地図作成)や自律走行を学べる教育・研究向けの製品で、本体フレームには3Dプリンターで製造した部品を採用している。フレームの形状データも公開予定で、ユーザー自身による部品製作や機体のカスタマイズにも対応する。
目次
3Dプリント部品を活用した小型ロボット
「ライトローバー E32」は、同社が展開する学習用小型台車ロボット「ライトローバー」の派生モデルである。本体サイズは幅130×奥行130×高さ128.3mm、重量はバッテリーを除いて約291gとコンパクトで、机の上など限られたスペースでも走行できる。
本体上部には小型LiDAR「YDLIDAR X2」を標準搭載。周囲の環境を認識し、SLAMによる地図作成や自己位置推定、自律走行制御などの実習に活用できる。

また、ロボット本体のフレームには3Dプリンターで製造したABS樹脂製部品を採用している。ヴイストンはフレームの形状データを公開する予定で、ユーザーは3Dプリンターを利用して部品を出力したり、独自の追加部品を設計したりすることが可能となる。
ただし、標準仕様と異なる部品を搭載した場合、重量や重心位置の変化によって正常に走行できなくなる可能性がある。
ROS 2に対応し、自律走行の学習環境を提供
ソフトウェア面では、ロボット開発向けプラットフォーム「ROS 2 Humble」「ROS 2 Jazzy」に対応する。
SLAMや自律走行に必要な高度な演算処理は、micro-ROSを介して接続した外部PCで実行する構成を採用。これにより、ロボット本体の小型・軽量化と低価格化を実現した。
制御基板にはESP32-S3-WROOM-1マイコンを搭載した「VS-WRC940」を採用し、Arduino IDEによる独自プログラムの開発にも対応する。

さらに、マウスやキーボードによる操作、SLAM、自律走行などのサンプルコードをGitHubで無償公開する。電源には単3電池6本または市販のモバイルバッテリーを使用できる。
フィジカルAI人材の育成に向けた取り組み
近年、AI技術を活用してロボットが現実世界で自律的に動作する「フィジカルAI」への関心が高まっている。こうしたロボットの開発では、周囲の環境認識や移動制御に加え、機械設計や電子回路など幅広い知識が求められる。
ヴイストンは「ライトローバー E32」を通じて、ソフトウェアとハードウェアの両面からロボット技術を学べる環境を提供し、フィジカルAIに対応できる技術者の育成を目指す。
3Dプリンターによる部品製作とロボット制御を組み合わせた本製品は、教育機関での実習だけでなく、研究開発における試作・検証用途での活用も期待される。
シェアラボ編集部コメント
フィジカルAIの普及に伴い、ロボットの制御技術だけでなく、用途に応じて機体を設計・改良する能力も重要になっている。
「ライトローバー E32」で注目したいのは、3Dプリンター製フレームを採用し、その形状データを公開する点だ。ユーザーが必要な部品を自ら設計・製作できるため、ロボットの構造を理解しながら試行錯誤を重ねられる。
3Dプリンターを単なる部品製造手段としてではなく、ロボット開発や技術者教育の一部として活用する事例として興味深い。
用語解説
| フィジカルAI(Physical AI) AIがセンサーなどを通じて現実世界の情報を認識し、ロボットや機械の動作を自律的に制御する技術。製造業や物流、サービスロボットなどへの応用が進められている。 LiDAR(Light Detection and Ranging) レーザー光を照射し、反射光を利用して対象物までの距離や周囲の形状を測定する技術。自律走行ロボットの障害物検知や地図作成などに利用される。 SLAM(Simultaneous Localization and Mapping) ロボットが周囲の環境情報を取得しながら、自己位置の推定と地図の作成を同時に行う技術。自律移動ロボットの基本技術の一つ。 ROS 2(Robot Operating System 2) ロボット向けのソフトウェア開発を支援するオープンソースのフレームワーク。センサー情報の処理やロボット制御、複数機器間の通信などに利用される。 |
ロボットの関連記事
今回のニュースに関連するものとして、これまでShareLab NEWSが発表してきた記事の中からピックアップして紹介する。ぜひあわせてご覧いただきたい。